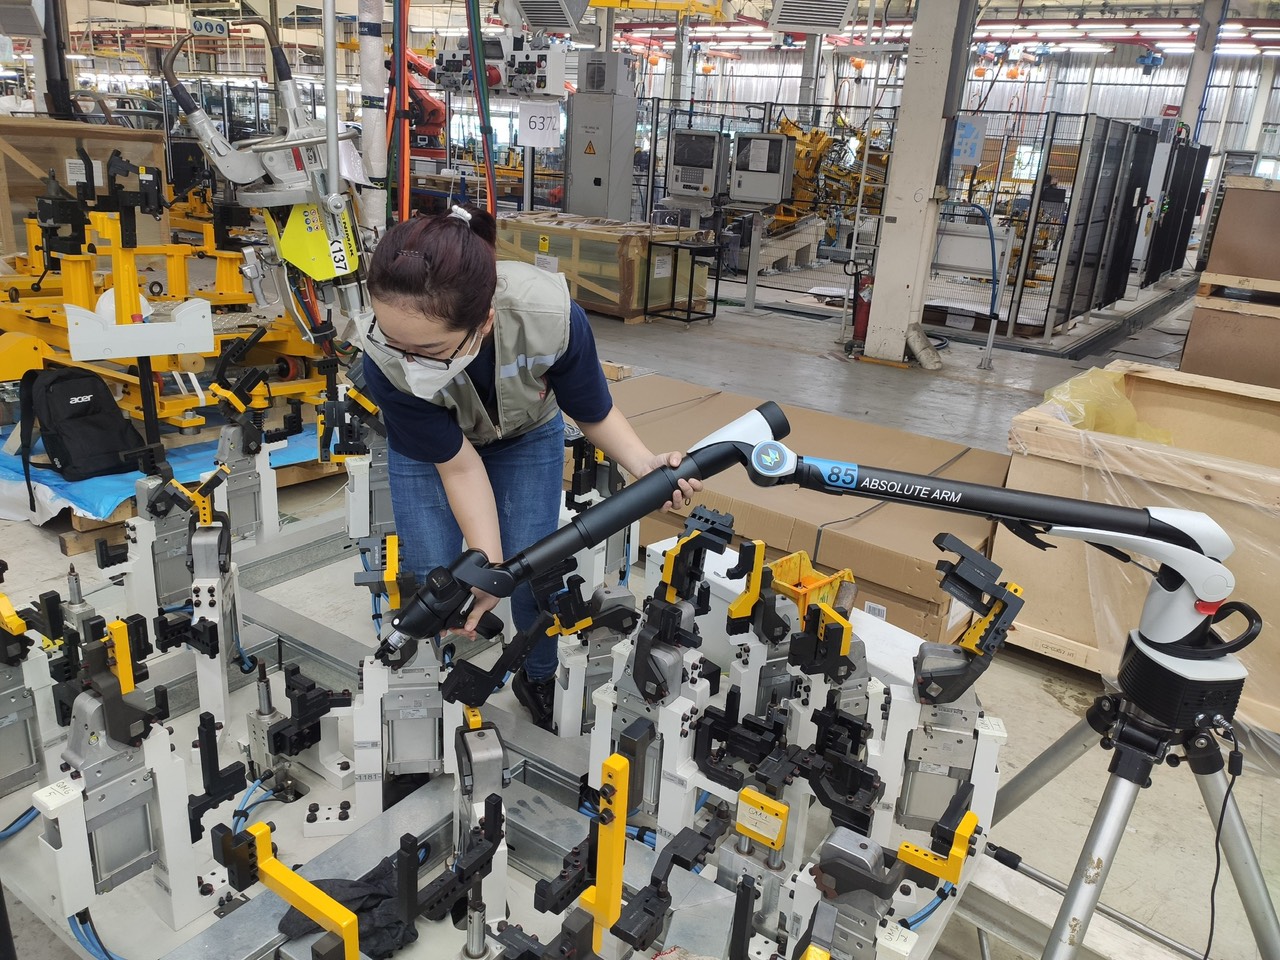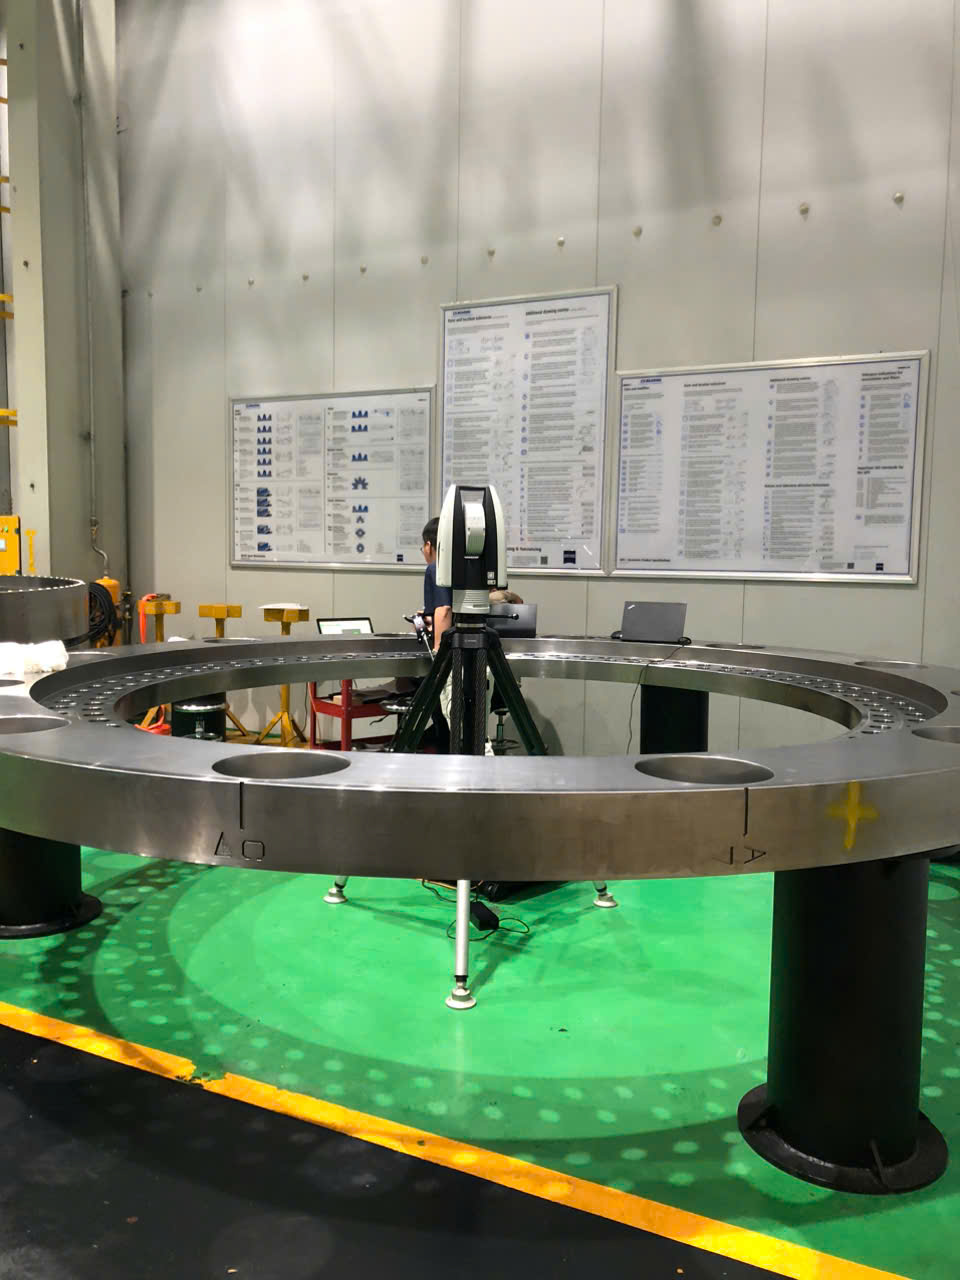


Một hệ thống hàn dầm cỡ lớn gồm robot ABB, gá quay chi tiết và cụm Gantry di chuyển trên hai tuyến ray dài hàng chục mét. Trên RobotStudio, quỹ đạo hàn có thể đã được lập trình đúng. Nhưng khi chạy trên hệ thống thực tế, đầu mỏ hàn vẫn có thể lệch khỏi vị trí mô phỏng. Nguyên nhân không chỉ nằm ở robot. Sai lệch có thể bắt đầu từ cao độ hai tuyến ray, độ song song của ray, vị trí đế robot, tâm quay của Positioner hoặc quan hệ tọa độ giữa các cụm thiết bị. Sau khi phần cơ khí đã được căn chỉnh, bản thân robot vẫn có thể tồn tại sai số vị trí tuyệt đối do dung sai chế tạo, lắp ráp và biến dạng dưới tải.
Vì vậy, hệ thống cần được xử lý theo hai giai đoạn liên tiếp:
- Căn chỉnh hình học toàn bộ hệ thống cơ khí.
- Hiệu chuẩn độ chính xác vị trí tuyệt đối của robot.
Bài toán
Hệ thống trong dự án sử dụng robot ABB lắp trên cụm Gantry chạy dọc theo hai tuyến ray. Chi tiết hàn được gá trên Positioner để xoay tới các tư thế khác nhau trong quá trình sản xuất. Muốn đường hàn thực tế khớp với chương trình ngoại tuyến, bốn thành phần phải được đặt đúng trong cùng một hệ tọa độ:
- Tuyến ray thứ nhất.
- Tuyến ray thứ hai.
- Đế và hành trình di chuyển của robot.
- Trục quay của Positioner.
Nếu hai tuyến ray không song song, cụm Gantry có thể thay đổi tư thế khi di chuyển. Nếu cao độ ray biến thiên, vị trí robot theo phương Z cũng thay đổi theo. Nếu trục Positioner lệch so với dữ liệu mô phỏng, chi tiết thực tế sẽ không nằm đúng vị trí mà RobotStudio đang sử dụng. Ngay cả khi các cụm cơ khí đã được lắp đặt đúng, robot vẫn chưa chắc đạt độ chính xác vị trí cần thiết cho lập trình ngoại tuyến. ABB chỉ ra rằng chênh lệch giữa robot ảo và robot thực có thể ở mức điển hình 8–15 mm, phát sinh từ dung sai cơ khí và độ võng của kết cấu robot dưới tải. Đây là sai số vị trí tuyệt đối, khác với độ lặp lại. Robot có thể quay lại một điểm đã dạy nhiều lần với độ lặp lại rất tốt, nhưng tọa độ thực của điểm đó vẫn lệch so với tọa độ được lập trình trong RobotStudio. Với phương pháp Teach-in, sai lệch này có thể được sửa bằng cách dạy lại từng điểm. Với lập trình ngoại tuyến, cách làm đó khiến doanh nghiệp mất phần lớn lợi ích của OLP.
Thuận lợi
Leica Absolute Tracker AT403 đo trực tiếp tọa độ 3D của gương SMR trong một hệ tọa độ duy nhất. Khoảng cách đo bằng gương có thể lên tới 160 m, phù hợp với các tuyến ray và kết cấu có kích thước hàng chục mét.
Thay vì dùng máy thủy bình để kiểm tra cao độ, dây căng để kiểm tra độ thẳng và thêm một phương pháp khác để xác định vị trí robot, Laser Tracker đưa toàn bộ dữ liệu về cùng một hệ tọa độ XYZ.
Điều này cho phép kỹ sư đánh giá đồng thời:
- Độ thẳng của từng tuyến ray.
- Chênh lệch cao độ dọc theo ray.
- Độ song song giữa hai tuyến ray.
- Độ vuông góc giữa dầm Gantry và phương ray.
- Vị trí đế robot.
- Vị trí và phương trục quay của Positioner.
- Quan hệ giữa hệ tọa độ thực tế và mô hình trên RobotStudio.
AT403 cũng có thể hiển thị độ lệch theo thời gian thực. Khi kỹ sư dịch chuyển gương SMR tới một vị trí trên ray, phần mềm cho biết điểm đó đang lệch bao nhiêu theo phương ngang và phương đứng. Đội lắp đặt có thể dựa trực tiếp vào giá trị Delta Y và Delta Z để kê chêm hoặc dịch chuyển ray.
Khó khăn
Khó khăn lớn nhất của công việc này không nằm ở việc đo được một điểm chính xác. Khó khăn nằm ở việc xây dựng một hệ tọa độ ổn định cho toàn bộ kết cấu và duy trì hệ tọa độ đó trong suốt quá trình căn chỉnh.
Với hai tuyến ray dài hàng chục mét, thiết bị không phải lúc nào cũng nhìn thấy toàn bộ vị trí cần đo từ một trạm. Nếu phải chuyển máy, các trạm đo phải được liên kết bằng hệ thống mốc chung. Chất lượng của phép chuyển trạm ảnh hưởng trực tiếp đến kết quả đánh giá độ song song và cao độ của toàn tuyến.
Trong quá trình căn chỉnh, những vấn đề sau cũng phải được kiểm soát:
- Gương SMR phải được đặt ổn định và đúng vị trí quy ước tại mỗi điểm đo.
- Chân máy không được dịch chuyển khi công nhân làm việc xung quanh.
- Cần đo lại sau khi siết bu-lông vì lực siết có thể làm ray thay đổi vị trí.
- Nhiệt độ của kết cấu thép phải được theo dõi nếu thời gian đo kéo dài.
- Rung động từ máy móc và hoạt động hàn gần khu vực đo cần được hạn chế.
- Đường truyền laser giữa Tracker và gương SMR phải được duy trì.
MeteoStation của Tracker ghi nhận nhiệt độ, áp suất và độ ẩm của không khí để hiệu chỉnh ảnh hưởng của môi trường lên tia laser. Tuy nhiên, chức năng này không tự bù sự giãn nở của hai tuyến ray thép. Nhiệt độ vật đo vẫn phải được ghi nhận và đánh giá riêng nếu yêu cầu dung sai chặt.
Giải pháp
Bước 1: Xây dựng hệ tọa độ chuẩn cho toàn bộ hệ thống
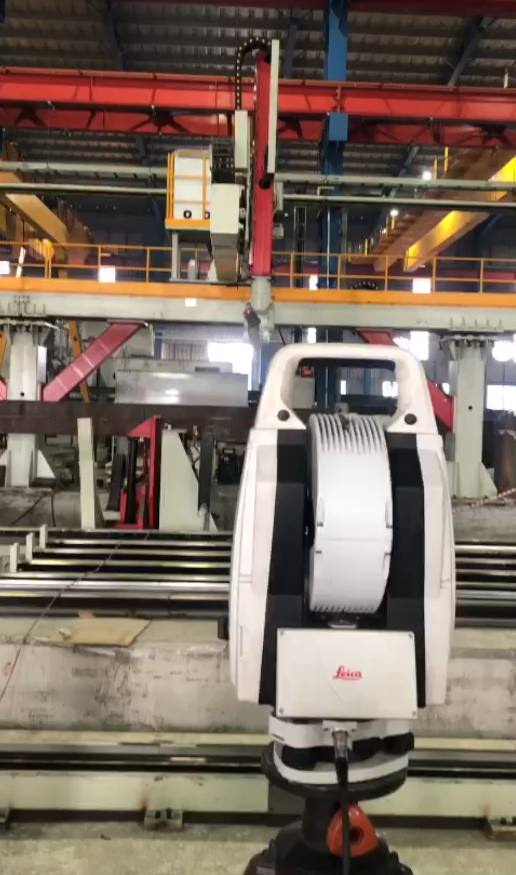
Leica AT403 được đặt tại vị trí có tầm nhìn tốt tới hai tuyến ray, đế robot và Positioner.
Hệ tọa độ đo được xây dựng theo kết cấu thực tế:
- Trục X theo chiều di chuyển của Gantry.
- Trục Z theo phương trọng lực.
- Trục Y vuông góc với X và Z.
Các mốc cố định được bố trí xung quanh khu vực đo để kiểm tra độ ổn định của trạm máy và liên kết dữ liệu khi phải chuyển vị trí Tracker.
Bước 2: Đo hình học hai tuyến ray
Các điểm kiểm tra được đo dọc theo hai tuyến ray, tập trung tại vị trí gối đỡ, bu-lông liên kết và các đoạn nối ray. Từ tập hợp điểm đo, phần mềm xây dựng đường hoặc bề mặt đại diện cho từng tuyến ray, sau đó tính:
- Sai lệch độ thẳng của từng ray.
- Biến thiên cao độ theo chiều dài.
- Khoảng cách giữa hai ray tại từng vị trí.
- Độ song song giữa hai tuyến.
- Độ xoắn tương đối của mặt phẳng ray.
Tại những vị trí vượt dung sai, kỹ sư đặt lại gương SMR và chuyển sang chế độ đo thời gian thực. Đội cơ khí theo dõi trực tiếp giá trị sai lệch để kê chêm, dịch chuyển ray và siết cố định. Sau mỗi lần điều chỉnh, tuyến ray được đo lại. Chỉ sử dụng kết quả sau khi hoàn tất siết bu-lông làm dữ liệu nghiệm thu.
Bước 3: Xác định vị trí robot và Positioner
Sau khi tuyến ray đạt yêu cầu, các điểm chuẩn trên đế robot và Positioner được đo trong cùng hệ tọa độ.
Đối với Positioner, cần xác định vị trí và phương của trục quay bằng cách đo mục tiêu tại nhiều góc quay khác nhau. Tập hợp các vị trí đo tạo thành quỹ đạo tròn, từ đó phần mềm tính được tâm và phương của trục quay thực tế.
Kết quả này được so sánh với vị trí trục quay trong mô hình RobotStudio.
Đối với robot, các điểm chuẩn trên đế được dùng để xác định Base Frame. Quan hệ giữa Base Frame, trục Positioner và hệ tọa độ toàn bộ dây chuyền là cơ sở để thiết lập Work Object phù hợp với vị trí lắp đặt thực tế.
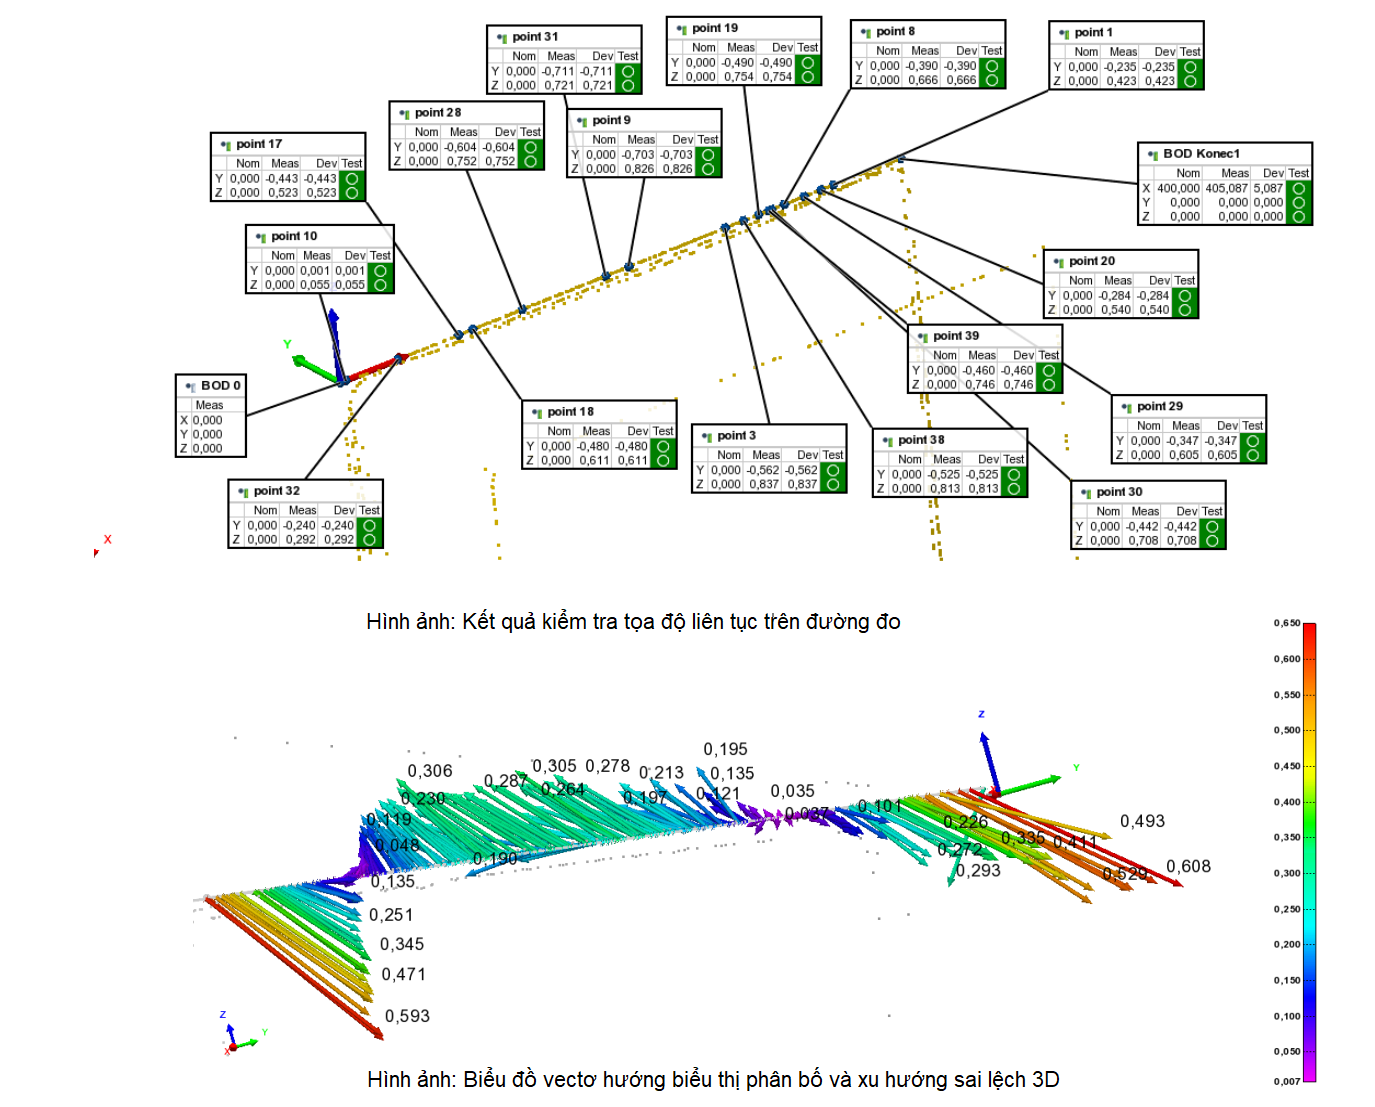
Bước 4: Đo dữ liệu hiệu chuẩn robot
Sau khi phần cơ khí đã ổn định, robot được đưa tới các tư thế hiệu chuẩn định trước. Mục tiêu đo được gá trên robot bằng bộ đồ gá phù hợp và Leica Tracker ghi lại tọa độ thực tại mỗi tư thế.
Theo quy trình thể hiện trên hồ sơ ABB, robot chạy qua 100 điểm hiệu chuẩn trong vùng làm việc. CalibWare nhận hai nhóm dữ liệu:
- Giá trị khớp và tọa độ danh nghĩa từ bộ điều khiển robot.
- Tọa độ thực tế do hệ thống Leica đo được.
Từ chênh lệch giữa mô hình danh nghĩa và vị trí thực, CalibWare xác định bộ tham số bù cho từng robot. Các tham số được xuất thành tệp absacc.cfg và nạp vào bộ điều khiển OmniCore. Thông tin tải cũng phải được khai báo đúng. Trong hồ sơ của hệ thống này, khối lượng dụng cụ được ghi nhận là 8,1 kg, cùng với tọa độ TCP và trọng tâm của dụng cụ. Đây là dữ liệu cần thiết để mô hình bù tính đến ảnh hưởng của tải lên kết cấu robot.
Bước 5: Kiểm chứng sau hiệu chuẩn
Sau khi nạp tham số bù, robot được chạy tới 50 vị trí kiểm chứng. Đây là các điểm dùng để đánh giá kết quả, tách biệt với tập điểm đã sử dụng để tính tham số hiệu chuẩn. Laser Tracker tiếp tục đo vị trí thực tế tại từng điểm. Sai số tuyệt đối được tính từ khoảng cách giữa vị trí robot được lệnh di chuyển tới và vị trí thực đo được.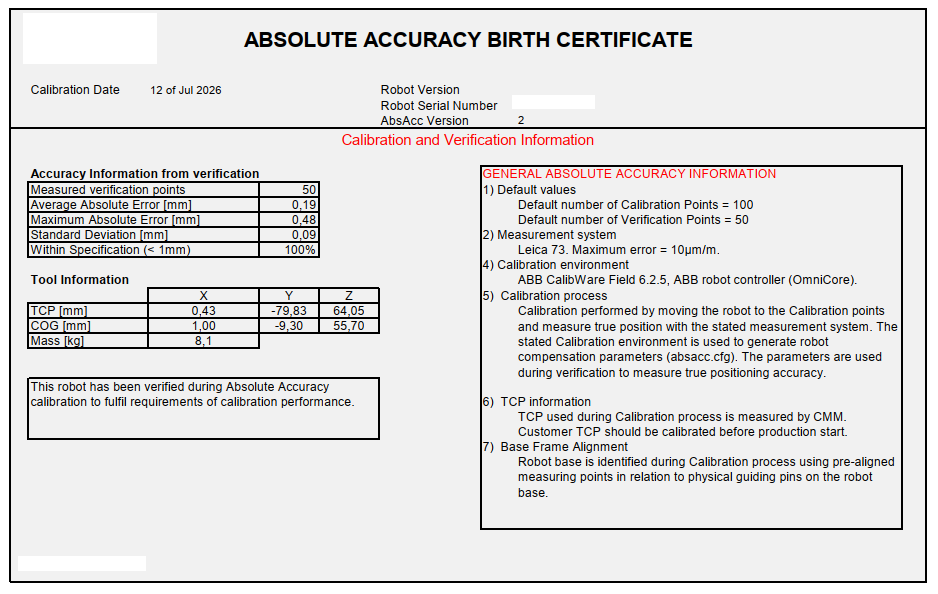 Kết quả
Chứng nhận ABB Absolute Accuracy Birth Certificate ngày 12/07/2026 ghi nhận kết quả kiểm chứng như sau:
| Chỉ tiêu kiểm chứng | Kết quả |
| Số điểm hiệu chuẩn | 100 điểm |
| Số điểm kiểm chứng | 50 điểm |
| Sai số tuyệt đối trung bình | 0,19 mm |
| Sai số tuyệt đối lớn nhất | 0,48 mm |
| Độ lệch chuẩn | 0,09 mm |
| Số điểm đạt giới hạn dưới 1 mm | 100% |
Điểm cần phân biệt là 0,09 mm không phải sai số vị trí của robot. Đây là độ lệch chuẩn, thể hiện mức phân tán của kết quả trên 50 điểm kiểm chứng.
Hai giá trị trực tiếp phản ánh độ chính xác vị trí là:
- Sai số tuyệt đối trung bình: 0,19 mm.
- Sai số tuyệt đối lớn nhất: 0,48 mm.
Toàn bộ 50 điểm kiểm chứng đều nằm trong giới hạn nhỏ hơn 1 mm.
Sau khi hoàn thành hai giai đoạn, hệ thống có được ba nhóm dữ liệu quan trọng:
- Kết quả hình học của hai tuyến ray sau căn chỉnh.
- Quan hệ tọa độ thực tế giữa ray, robot và Positioner.
- Bộ tham số bù độ chính xác tuyệt đối của robot.
Nhờ đó, chương trình tạo trên RobotStudio có cơ sở tọa độ sát hơn với hệ thống ngoài hiện trường. Khối lượng dạy lại điểm khi chạy thử được giảm xuống, đồng thời doanh nghiệp có bộ dữ liệu để kiểm tra lại sau khi sửa chữa, va chạm, thay robot hoặc di chuyển thiết bị.
Khi nào nên thuê Leica AT403?
Nhu cầu căn chỉnh hệ thống robot Gantry thường phát sinh tại một số thời điểm cụ thể:
- Lắp đặt dây chuyền mới.
- Di chuyển robot hoặc Positioner.
- Căn chỉnh lại tuyến ray sau thời gian vận hành.
- Đại tu hoặc thay thế cụm cơ khí.
- Robot bị va chạm và cần kiểm tra lại độ chính xác.
- Cần đưa chương trình ngoại tuyến vào sản xuất.
Trong những trường hợp này, thuê Leica AT403 theo dự án giúp doanh nghiệp có thiết bị, gương SMR, phụ kiện và kỹ sư vận hành tại hiện trường mà không phải đầu tư một hệ thống chỉ sử dụng theo từng đợt. HPT cung cấp dịch vụ cho thuê Leica AT403 và hỗ trợ đo căn chỉnh hệ thống cơ khí kích thước lớn. Phạm vi công việc được xây dựng theo bản vẽ layout, chiều dài tuyến ray, cấu hình robot, số lượng Positioner và dung sai nghiệm thu cụ thể của từng dự án.